Découvrez le cloud d'infrastructure quantiqueEn savoir plus
NavCore™ · Version préliminaire de recherche
Un second avis sur chaque position GNSS.
NavCore compare chaque position GNSS à une estimation inertielle, signale le brouillage et l'usurpation, choisit un mode de navigation et inscrit chaque alerte et chaque changement de mode dans un journal à chaînage de hachages.
Il s'agit d'une bibliothèque d'intégrité de navigation intégrée à QCOS, proposée en version préliminaire de recherche. La logique est implémentée ; elle n'a été testée ni en mer, ni dans les airs, ni sur voie, et ne détient aucune homologation.
Seuil GNSS contre inertiel
50 m
Baisse de C/N0 signalant un brouillage
10 dB
Maintien avant état « refusé »
300 s
Seuils définis dans le code, et non performances mesurées.
Moniteur d'intégrité NavCore sur des entrées simulées. Aucun essai en mer. Fonds marins : ETOPO 2022, NOAA NCEI.
Le problème : un récepteur dit rarement qu'il se trompe
Le brouillage et l'usurpation du GNSS sont signalés par des navires et des aéronefs dans plusieurs régions. La position affichée à l'écran peut sembler normale alors qu'elle ne l'est pas.
Dérive progressive (drag-away)
Un usurpateur peut déplacer la position déclarée petit à petit, de sorte qu'aucune mise à jour prise isolément ne semble erronée. Seule une référence indépendante, comme la navigation inertielle, est en désaccord.
Dégradation silencieuse
Le brouillage réduit la puissance du signal et fait perdre des satellites. Un récepteur peut continuer à rapporter une position bien après qu'on aurait dû cesser de lui faire confiance.
Peu de traces
Après un incident, peu de systèmes peuvent montrer ce que le récepteur a rapporté, ce qui a été signalé et quand la source de navigation a changé.
Implémenté dans le code
Ce que fait le code aujourd'hui
Chaque carte indique ce qui est implémenté et ce que nous avons constaté en rejouant la logique sur des traversées simulées.
Aucun taux de détection, taux de fausses alarmes ni chiffre de précision n'est publié. Aucun n'a été mesuré sur des signaux réels. Les écarts ci-dessous sont OBSERVÉS (OBSERVED) en rejouant la logique propre de NavCore sur des entrées simulées ; les résultats sur signaux réels sont À VALIDER (TO-VALIDATE) lors d'un pilote.
IMPLÉMENTÉ
Alertes d'usurpation
Lève une alerte d'usurpation lorsque la position saute de plus de 150 m entre deux mises à jour, que le biais d'horloge du récepteur saute de plus de 1 000 m, ou que les signaux arrivent de façon suspecte uniformes et forts (écart inférieur à 2 dB, moyenne supérieure à 50 dB-Hz).
Écart OBSERVÉ en simulation : la réacquisition après une coupure GNSS d'environ 21 s à 14 nœuds déclenche le contrôle de saut.
Coupure simulée à 14 nœuds. La position retrouvée est à 180 m de la précédente, au-delà du contrôle de 150 m, pour une mise à jour.
IMPLÉMENTÉ
Recoupement inertiel
Compare chaque position GNSS à une position inertielle et signale un désaccord supérieur à 50 m. Avec une position inertielle indépendante, il a signalé une dérive progressive simulée de 0,5 m/s dès que l'écart a atteint 50 m.
Écart OBSERVÉ en simulation : dans le filtre de fusion propre à NavCore, la position servant de comparaison a déjà absorbé les positions GNSS antérieures ; la même dérive progressive n'a donc jamais été signalée en 15 minutes, avec 420 m d'écart. Détecter une dérive progressive exige une référence inertielle indépendante ; À VALIDER (TO-VALIDATE) sur des données enregistrées.
Dérive progressive simulée de 0,5 m/s par rapport à une position inertielle indépendante. L'état bascule lorsque l'écart atteint le seuil.
IMPLÉMENTÉ
Alertes de brouillage
Signale une baisse de C/N0 de plus de 10 dB par rapport à une référence glissante, une hausse d'AGC supérieure à 20, ou un nombre de satellites tombant sous quatre.
Écart OBSERVÉ en simulation : la référence est constituée des 10 derniers échantillons ; un brouillage qui persiste devient donc la nouvelle normale au bout d'environ 8 s.
Brouillage simulé : le C/N0 baisse, l'AGC monte, les satellites diminuent.
IMPLÉMENTÉ
Changement de mode
Chaque mise à jour choisit un mode de navigation : GNSS complet, GNSS dégradé, inertiel seul, ou maintien lorsqu'un brouillage ou une usurpation est signalé. Après 300 s en maintien ou en inertiel seul, l'état passe à « refusé » (alerte tant qu'une menace est encore signalée).
Le mode est redécidé à chaque mise à jour ; une seule mise à jour propre ramène donc au GNSS alors que la menace peut encore être présente.
Modes de l'essai de brouillage simulé, jusqu'à la limite de 300 s.
IMPLÉMENTÉ
Journal d'événements à chaînage de hachages
Chaque alerte d'usurpation, alerte de brouillage et changement de mode est ajouté à une chaîne de hachages SHA-256. La vérification signale une entrée dont les champs hachés ont été modifiés.
Écarts OBSERVÉS : la chaîne n'est ni chiffrée par clé ni signée ; une modification dont les hachages sont recalculés à partir de cette entrée passe donc la vérification, tout comme la suppression des entrées les plus récentes. L'instantané des indicateurs d'anomalie n'est pas haché, les anomalies de limite de maintien et de capteur ne sont pas journalisées, et la chaîne réside en mémoire ; le stockage persistant relève du pilote.
Le journal de l'essai de brouillage simulé, vérifié après chaque modification.
IMPLÉMENTÉ
État d'intégrité
Chaque mise à jour porte aussi un état (nominal, vigilance, maintien, alerte ou refusé) et la liste des anomalies actives, afin que l'opérateur voie pourquoi le mode a changé.
Non proposé : les niveaux de protection. Les champs HPL/VPL du code sont une valeur provisoire mise à l'échelle par la DOP, et non un calcul d'intégrité.
Quatre mises à jour de l'essai de brouillage simulé, telles que le moniteur les a renvoyées.
Entrées indépendantes des capteurs
Des entrées simples. Chaque décision en sortie.
La logique d'intégrité prend des échantillons GNSS et inertiels sous forme de valeurs simples ; elle n'est donc liée à aucun récepteur. Il n'existe pas de pilote de récepteur ; le raccordement d'un récepteur donné relève du pilote.
Entrées
Récepteur GNSS
Position, biais d'horloge, C/N0, AGC, satellites utilisés
Unité inertielle
Accélérations et vitesses angulaires pour le filtre
Journaux enregistrés
Les mêmes valeurs, rejouées à partir d'une traversée
Moniteur d'intégrité NavCore™
Bibliothèque Python dans QCOS
Recoupement GNSS contre inertiel
Alertes de brouillage et d'usurpation
Changement de mode
Journal d'événements à chaînage de hachages
Sorties
Mode de navigation
GNSS complet, dégradé, inertiel seul ou maintien
État d'intégrité
Avec la liste des anomalies actives
Journal d'événements
Alertes d'usurpation, alertes de brouillage et changements de mode, chaînés par hachage
Maritime
Premier domaine pilote : le maritime
Contrôles d'intégrité pour les navires qui naviguent dans des zones d'interférence
Un pilote rejoue vos propres données GNSS et IMU enregistrées dans NavCore et indique ce qu'il signale, quand, et ce qu'il manque. Aucun chiffre n'est promis avant que les données soient disponibles.
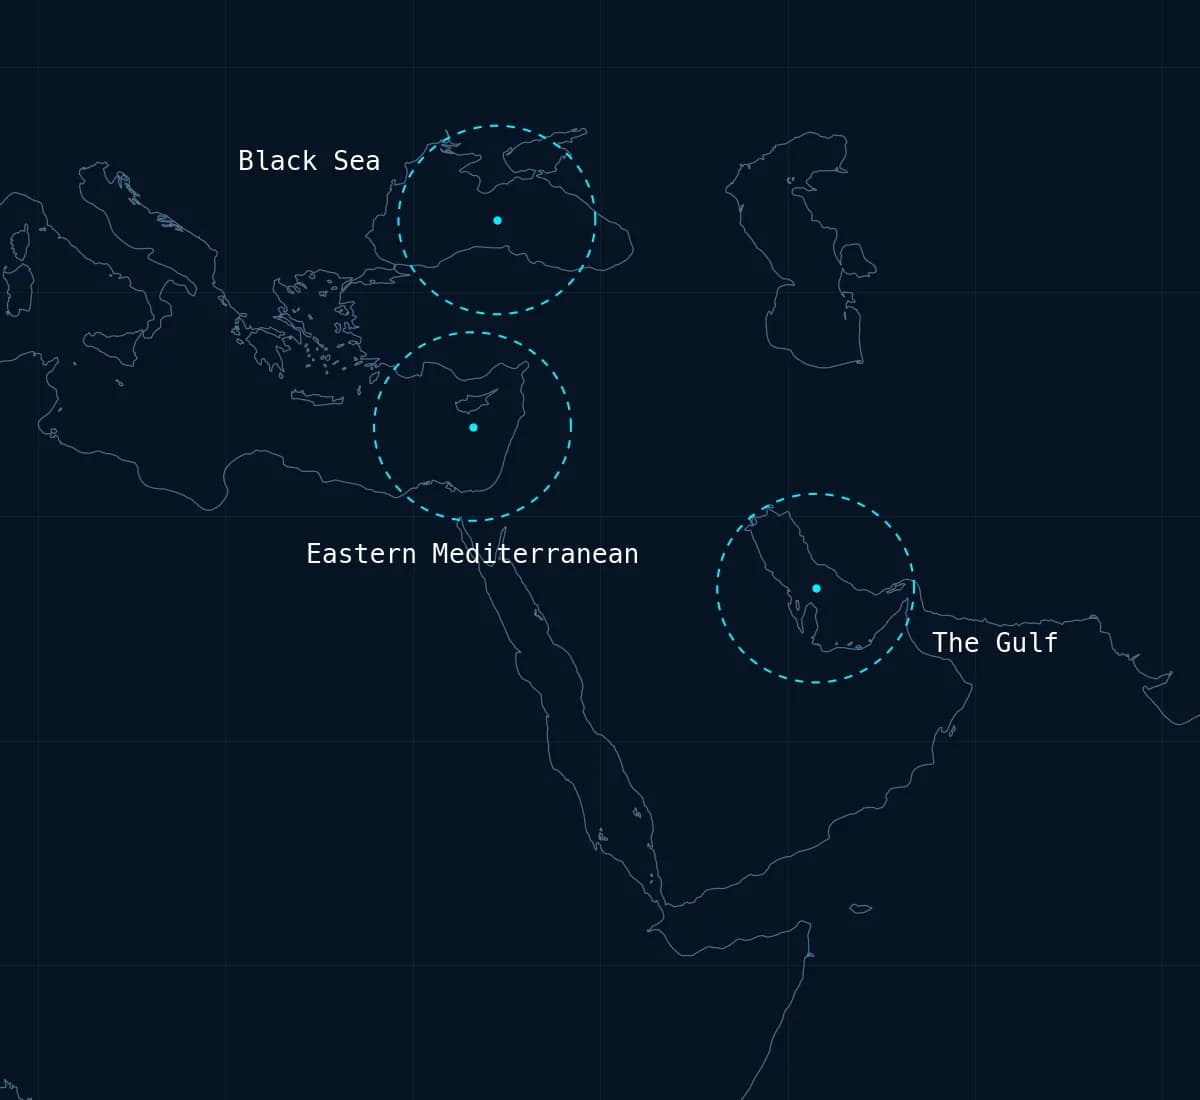
Régions citées dans la liste des menaces. Les cercles sont des repères, pas des mesures. Littoral : Natural Earth, domaine public.
Menaces
Brouillage et usurpation du GNSS signalés en mer Noire, en Méditerranée orientale et dans le Golfe
Dérive lente qu'aucune mise à jour isolée ne révèle
Peu de traces de ce que le récepteur a rapporté pendant un incident
Ce qu'exécute NavCore
Contrôles : sauts de position et d'horloge, C/N0 et AGC, nombre de satellites, et recoupement GNSS contre inertiel
Continuité : GNSS complet, dégradé, inertiel seul ou maintien, avec une limite de maintien de 300 s
Enregistrement : un journal d'événements à chaînage de hachages SHA-256 conservé en mémoire ; le stockage persistant relève du pilote
Ce que mesure un pilote
Lesquels de vos événements de brouillage et d'usurpation enregistrés NavCore signale, et avec quel retard
Combien d'alertes il émet sur des trajets sans incident, y compris après des coupures GNSS
De combien l'estimation inertielle dérive sur votre IMU pendant le maintien
Si le journal d'événements répond aux questions posées lors de vos revues d'incident
Ce que NavCore n'est pas : il n'optimise ni les routes, ni le carburant, ni le routage météo, et ne remplace pas un équipement de navigation homologué.
Ce que NavCore ne fait pas aujourd'hui
Indiqué pour que nul ne l'achète en vue d'une fonction qu'il n'assure pas.
Fonctionnalités
Pas d'authentification Galileo OSNMA. Le code OSNMA relève uniquement de la recherche.
Pas de niveaux de protection ni d'exclusion de satellites.
Pas de pilotes de récepteur ni d'ingestion NMEA ou AIS. Le raccordement d'un récepteur relève du pilote.
Pas d'API hébergée. Le moniteur d'intégrité s'exécute comme une bibliothèque ; il n'est pas exposé en HTTP aujourd'hui.
Aucun taux de détection, taux de fausses alarmes ni chiffre de précision n'est publié, car aucun n'a été mesuré sur des signaux réels.
Pas d'intégration de capteur quantique. Le mode quantique du code n'est jamais sélectionné.
Normes et homologations
NavCore n'est pas certifié et ne détient aucune homologation. Il n'a été évalué ni selon la norme IEC 61108, ni selon les normes de performance de l'OMI pour les équipements de navigation, ni selon aucune norme aéronautique ou ferroviaire.
Tout travail de normalisation viendrait après un pilote, et non avant.
Vous disposez de données de traversée enregistrées ?
Envoyez-nous un trajet comportant des interférences connues. Nous le rejouons dans NavCore et vous montrons chaque alerte, chaque changement de mode et chaque détection manquée.