実装済み
スプーフィングフラグ
測位が更新間で150 mを超えて飛んだ場合、受信機のクロックバイアスが1,000 mを超えて変化した場合、または信号が不自然に均一かつ強い場合(ばらつきが2 dB未満、平均が50 dB-Hz超)に、スプーフィングフラグを立てます。
シミュレーションで確認された課題(OBSERVED):14ノットで約21秒のGNSS途絶から再捕捉すると、ジャンプチェックが作動します。
NavCore™・研究プレビュー
NavCoreは、GNSSの各測位を慣性推定値と照合し、ジャミングとスプーフィングを検知してフラグを立て、航法モードを選択し、すべてのフラグとモード変更をハッシュチェーン方式のログに記録します。
QCOS内のナビゲーション完全性ライブラリで、研究プレビューとして提供しています。ロジックは実装済みですが、海上、空中、軌道上での試験は行っておらず、型式承認も取得していません。
コードで設定したしきい値であり、実測の性能ではありません。
シミュレーション入力によるNavCore完全性モニター。海上試験は行っていません。海底地形:ETOPO 2022、NOAA NCEI。
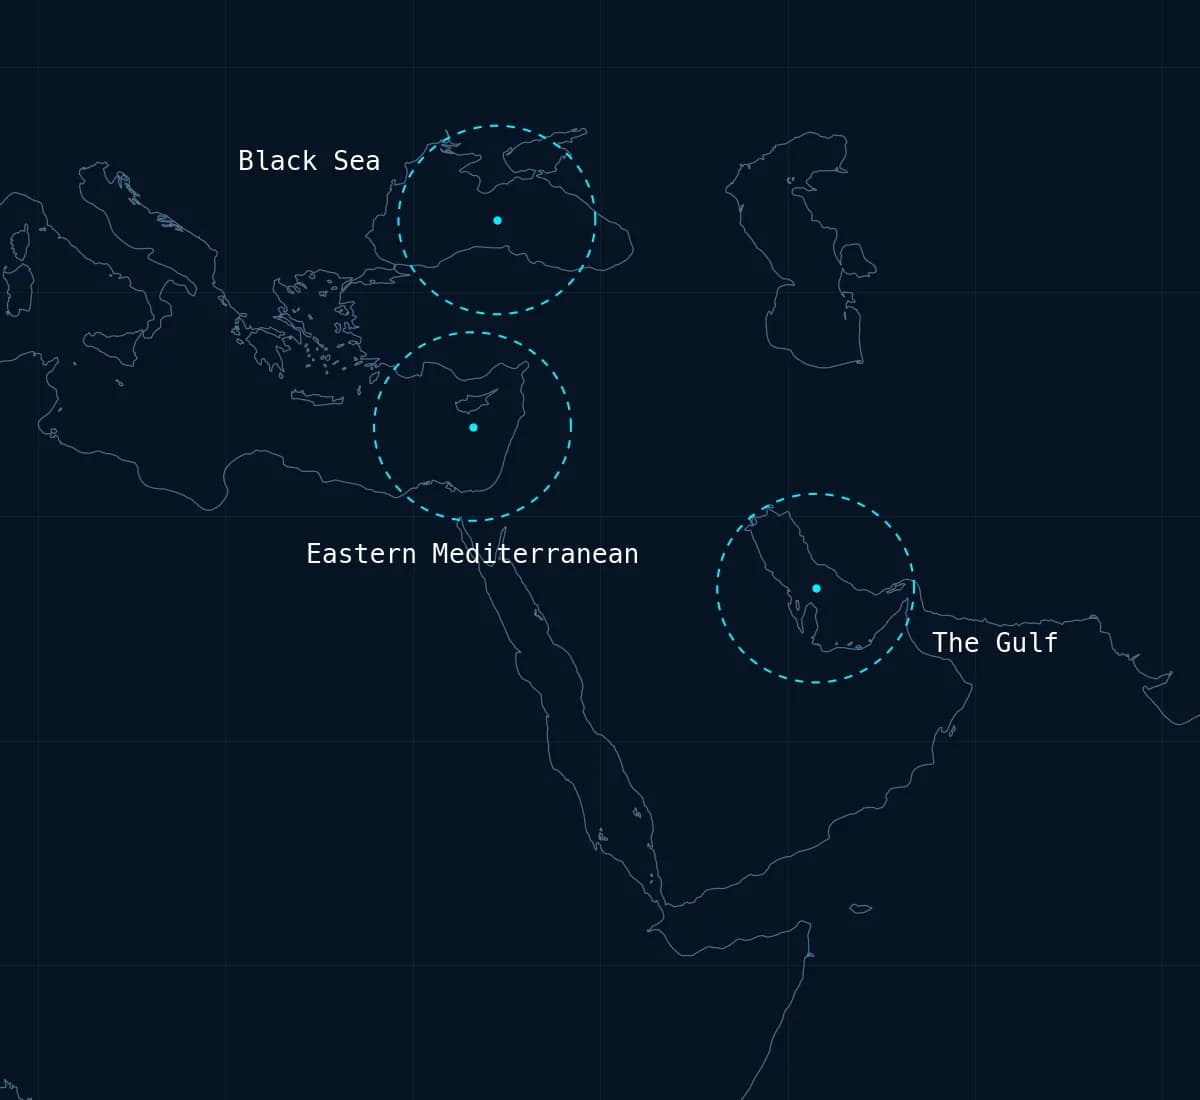
GNSSのジャミングとスプーフィングは、複数の地域で船舶や航空機から報告されています。画面上の測位は正常に見えても、そうではない場合があります。
スプーファーは報告位置を少しずつずらすことができるため、個々の更新だけでは異常に見えません。慣性航法のような独立した基準だけが食い違いを示します。
ジャミングは信号強度を下げ、衛星を失わせます。受信機は、信頼すべきでなくなったあとも長く位置を報告し続けることがあります。
インシデントのあと、受信機が何を報告し、何がフラグ付けされ、いつ航法ソースが切り替わったかを示せるシステムはほとんどありません。
コードに実装済み
各カードは、何が実装されているか、またシミュレーションした航行でロジックを再生して何がわかったかを示します。
検知率、誤警報率、精度の数値は公表していません。実信号での測定は行っていません。以下の課題は、NavCore自身のロジックをシミュレーション入力で再生して確認したもの(OBSERVED)であり、実信号での結果はパイロットで検証予定(TO-VALIDATE)です。
測位が更新間で150 mを超えて飛んだ場合、受信機のクロックバイアスが1,000 mを超えて変化した場合、または信号が不自然に均一かつ強い場合(ばらつきが2 dB未満、平均が50 dB-Hz超)に、スプーフィングフラグを立てます。
シミュレーションで確認された課題(OBSERVED):14ノットで約21秒のGNSS途絶から再捕捉すると、ジャンプチェックが作動します。
GNSSの各測位を慣性位置と比較し、50 mを超える不一致にフラグを立てます。独立した慣性位置を与えた場合、シミュレーションした0.5 m/sのドラッグアウェイを、ずれが50 mに達した時点で検知しました。
シミュレーションで確認された課題(OBSERVED):NavCore自身の融合フィルター内では、比較対象の位置がすでに過去のGNSS測位を取り込んでいるため、同じドラッグアウェイは15分間、420 mずれても検知されませんでした。ドラッグアウェイの検知には独立した慣性基準が必要です。記録データでの検証予定(TO-VALIDATE)。
移動基準値に対するC/N0の10 dB超の低下、20を超えるAGCの上昇、または衛星数が4機を下回った場合にフラグを立てます。
シミュレーションで確認された課題(OBSERVED):基準値は直近10サンプルのため、ジャミングが続くと約8秒後にそれが新しい通常値になります。
更新ごとに航法モードを選択します:フルGNSS、劣化GNSS、慣性のみ、またはジャミングやスプーフィングが検知された場合のホールドオーバー。ホールドオーバーまたは慣性のみの状態が300秒続くと、ステータスは「拒否」になります(脅威がまだフラグ付けされている間は「アラート」)。
モードは更新のたびに再判定されるため、脅威が残っていても、正常な更新が1回あればGNSSに戻ります。
スプーフィングフラグ、ジャミングフラグ、モード変更はいずれもSHA-256ハッシュチェーンに追記されます。検証では、ハッシュ対象のフィールドが編集されたエントリを検出します。
確認された課題(OBSERVED):チェーンは鍵付きでも署名付きでもないため、そのエントリ以降のハッシュを再計算した編集は検証を通過し、最新のエントリの削除も同様です。異常フラグのスナップショットはハッシュ化されておらず、ホールドオーバー上限やセンサーの異常はログに記録されず、チェーンはメモリ上にあります。永続ストレージはパイロットの範囲です。
各更新にはステータス(nominal、caution、holdover、alert、denied)とアクティブな異常のリストも含まれるため、オペレーターはモードが変わった理由を確認できます。
未提供:プロテクションレベル。コード内のHPL/VPLフィールドはDOPで換算した仮の値であり、完全性の計算ではありません。
アクティブな異常なし
gnss_jam_detected · holdover_active
gnss_constellation_degraded · gnss_geometry_poor · holdover_active
gnss_constellation_degraded · gnss_geometry_poor · timebase_degraded · holdover_active · holdover_limit_exceeded
センサーに依存しない入力
完全性ロジックはGNSSと慣性のサンプルを単純な値として受け取るため、特定の受信機に依存しません。受信機ドライバーはなく、特定の受信機の接続はパイロットでの作業です。
入力
GNSS受信機
位置、クロックバイアス、C/N0、AGC、使用衛星数
慣性ユニット
フィルター用の加速度と角速度
記録済みログ
航行から再生した同じ値
NavCore™完全性モニター
QCOS内のPythonライブラリ
出力
航法モード
フルGNSS、劣化、慣性のみ、ホールドオーバー
完全性ステータス
アクティブな異常のリスト付き
イベントログ
スプーフィングフラグ、ジャミングフラグ、モード変更を、ハッシュで連鎖して記録
海事
干渉のある海域を航行する船舶のための完全性チェック
パイロットでは、お客様が記録したGNSSとIMUのデータをNavCoreで再生し、何をいつ検知し、何を見逃すかを報告します。データが揃う前に数値をお約束することはありません。
NavCoreにできないこと:航路、燃料、気象を考慮した航路選定の最適化は行わず、型式承認を受けた航法機器の代わりにもなりません。
できないことを目的に購入されることがないよう、明記しています。
NavCoreは認証を受けておらず、型式承認も取得していません。IEC 61108、航法機器に関するIMOの性能基準、航空・鉄道のいずれの規格に対しても評価していません。
規格対応の作業は、パイロットの後に行うもので、先に行うものではありません。
干渉があったことがわかっている航行データをお送りください。NavCoreで再生し、すべてのフラグ、モード変更、見逃しをお見せします。